霍尔角度传感器 0-360° 输出与接线
霍尔角度位移传感器基于霍尔效应原理,测量旋转角度。易测电气 FCD/FDW 系列霍尔角度传感器可实现 0-360° 连续旋转测量,本文讲清原理、输出信号和接线方法。
一、霍尔角度测量原理
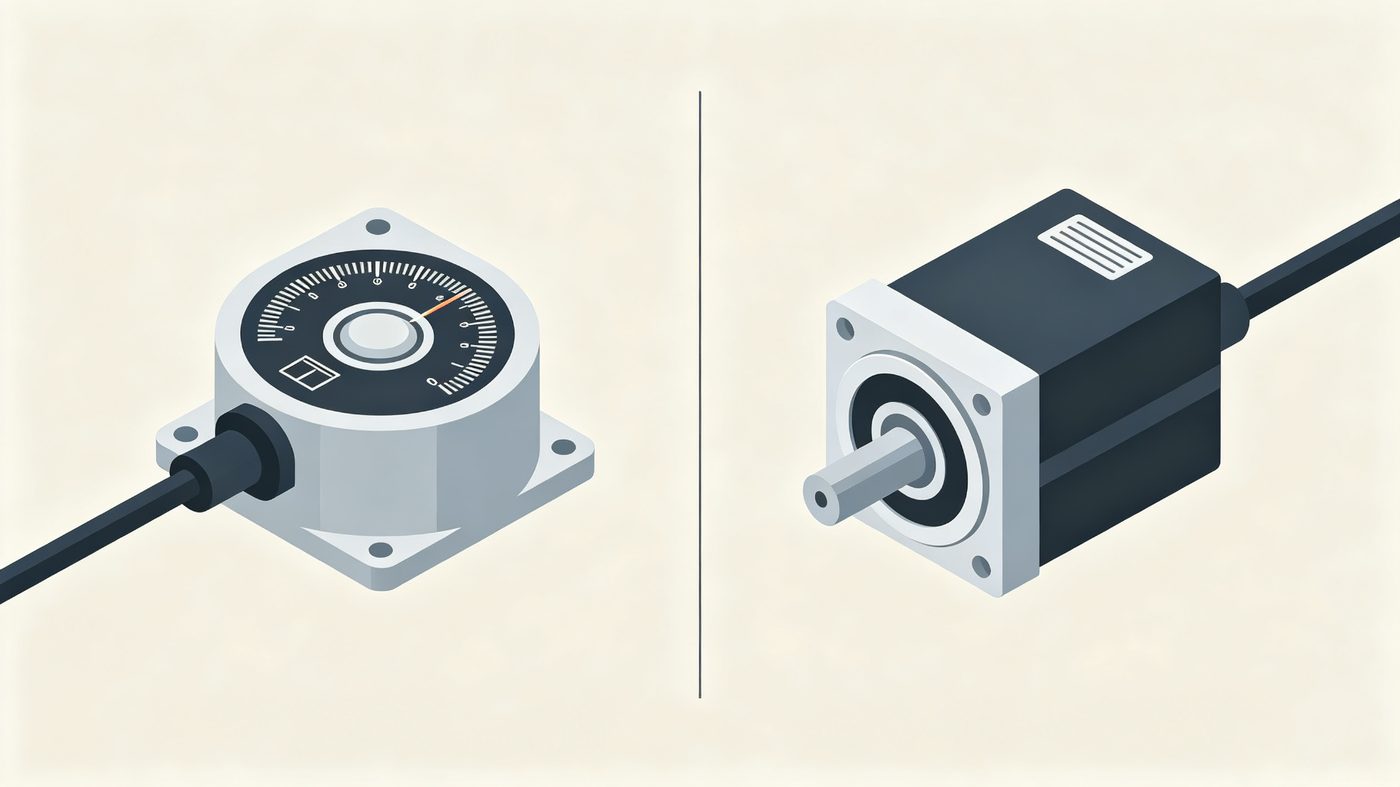
霍尔角度传感器内部有一个霍尔元件和一个随转轴旋转的永磁体:
- 永磁体随被测轴一起旋转
- 霍尔元件检测磁场方向
- 磁场方向对应旋转角度
- 输出与角度成正比的电压/电流信号
与电位器式角度传感器相比,霍尔式无接触磨损,寿命长,可连续旋转。
二、0-360° 输出方式
FCD 系列绝对值角度传感器
- 测量范围:0-360° 连续旋转
- 输出:0.5-4.5V(比例输出)或 4-20mA
- 分辨率:12 位(0.0875°)
- 重复精度:±0.1°
- 断电记忆:绝对值输出,掉电后位置不丢失
FDW 系列大角度传感器
- 测量范围:90° 至 3600° 可选
- 输出:4-20mA / 0-10V / RS485
- 线性精度高、机械寿命长
- 适合大范围角度测量
三、接线方法(4-20mA 版本)
FCD/FDW 4-20mA 角度传感器三线制接线:
- 棕色线(+V):24V DC 电源正极
- 蓝色线(GND):0V 电源负极
- 黑色线(OUT):信号输出,接 PLC AI
角度-电流对应关系
- 0° → 4mA
- 180° → 12mA
- 360° → 20mA
PLC 换算公式:角度 = (电流 - 4) / 16 × 360°
0.5-4.5V 版本接线
- 棕色线:5V DC 电源正极
- 蓝色线:0V
- 黑色线:信号输出,0.5V 对应 0°,4.5V 对应 360°
四、安装要点
- 同轴连接:传感器转轴必须与被测轴同轴,偏差小于 0.5mm
- 弹性联轴器:推荐用弹性联轴器连接,允许少量偏摆
- 避免径向受力:不要用皮带轮或齿轮直接驱动
- 轴向固定:用顶丝或法兰固定,防止轴窜动
- 旋转方向:确认正反转对应角度增加/减少,必要时在 PLC 中反向
五、与增量式编码器的区别
| 对比项 | 霍尔绝对值角度传感器(FCD) | 增量式编码器 |
|---|---|---|
| 掉电记忆 | 有(绝对值输出) | 无(掉电后需回零) |
| 上电读位置 | 直接读 | 需找零位 |
| 分辨率 | 0.1° | 高(可达 0.01°) |
| 成本 | 经济 | 较高 |
| 接线 | 3 根线 | 6 根线(A/B/Z+电源) |
| 适用 | 位置反馈 | 高速运动控制 |
结论:只需要知道当前角度位置、不需要高速精密控制的场合(阀门开度、风门挡板、旋转台定位),霍尔绝对值传感器更简单经济。
六、常见应用
- 阀门开度反馈(球阀/蝶阀)
- 风门挡板角度
- 旋转工作台定位
- 挖掘机/起重机角度反馈
- 风电变桨角度
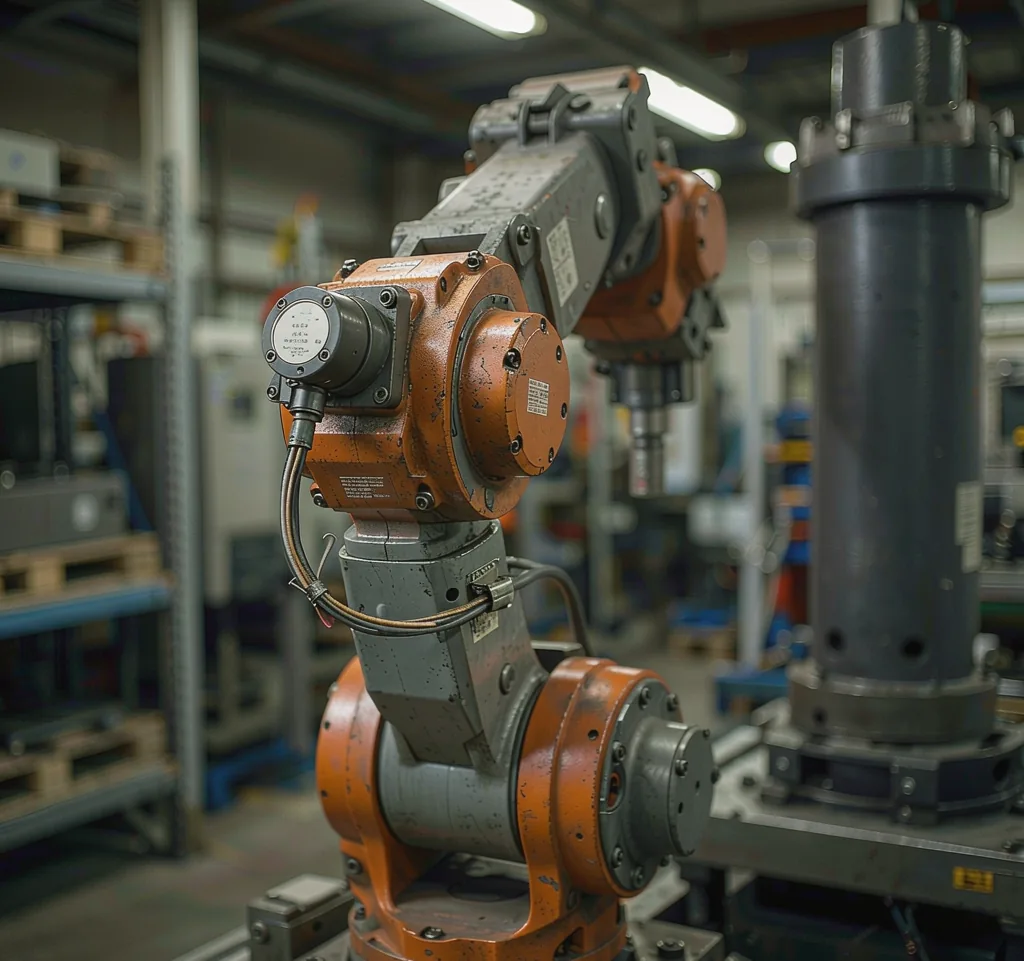
- 机器人关节位置
七、易测电气角度传感器
FCD 绝对值角度传感器外径 38mm、轴径 6mm,360° 连续旋转,重复精度 ±0.1°。FDW 大角度传感器量程 90°-3600°,输出可选。如需选型支持,电话 0755-85271862。