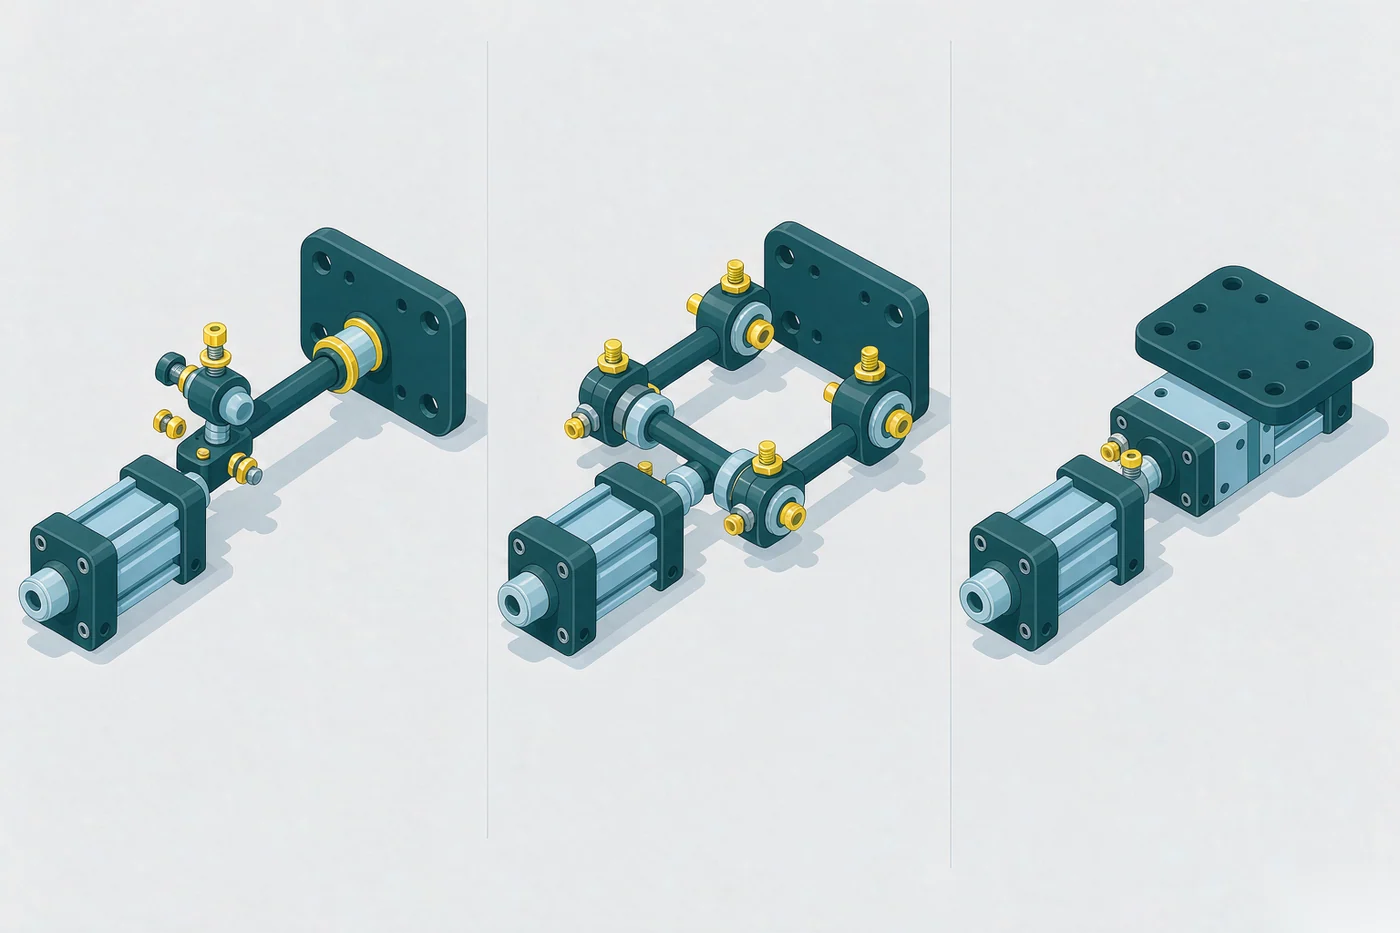
球铰、鱼眼与滑块三种连接方式的容差对比
同样一支电子尺,装在 A 设备上用三年,装在 B 设备上三个月就磨出沟。差别常常不在电气,而在连接方式——被测机构的运动是纯直线、有轻微摆动,还是根本对不上,选错了连接件,传感器的寿命就按周算。
三种连接方式,容差不是一个量级
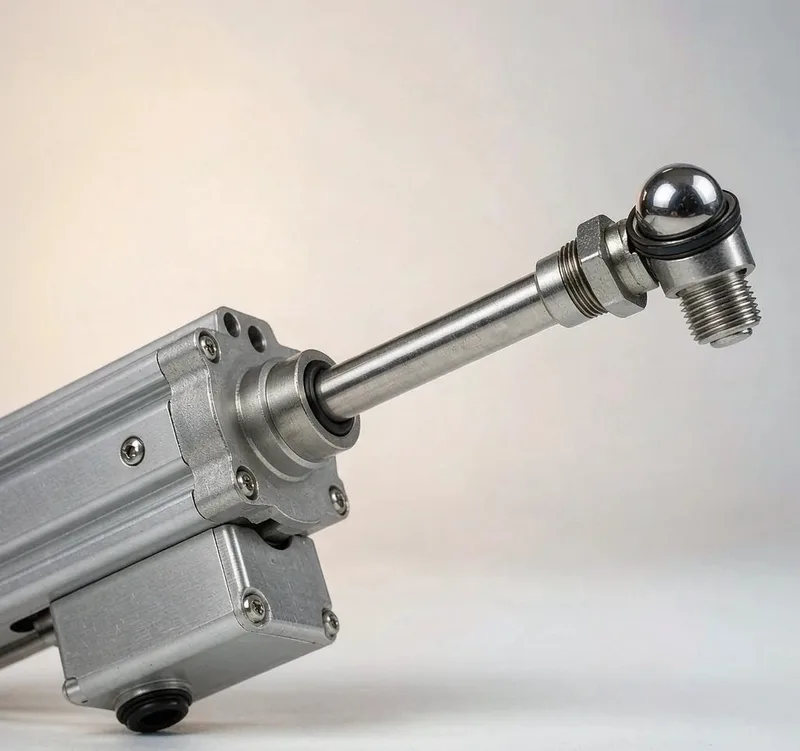
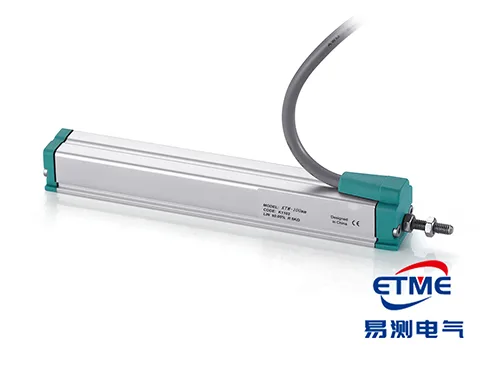
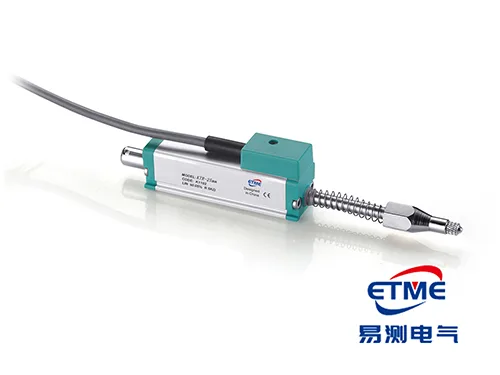
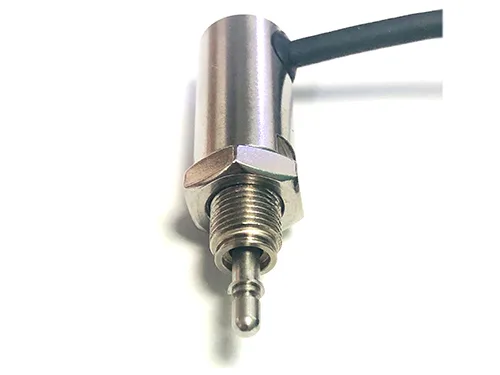
球铰是拉杆端头一个球形关节,靠球面转动吸收角度偏差。KTC、LWH 这类通用拉杆式的球铰,允许约 1mm 的对中偏差和 ±12° 的倾斜;KTM、KPZ 这类微型拉杆式的球头更小,自动对中量只有 0.5mm,允许 ±3°。球铰的优点是结构简单、响应快,缺点是只吸收角度,不吸收横向位移。
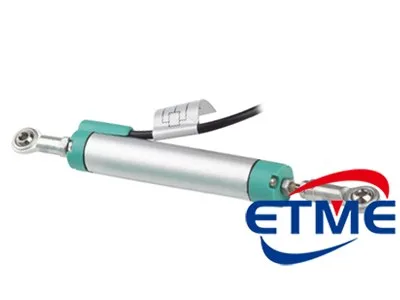
双鱼眼是两端各一个鱼眼轴承,中间用连杆连接,形成一个可以自由偏转的铰接结构。KPM 铰接式用的是这种结构,官方给的界限是 15° 的连接角度偏差不会带来任何负面影响,球眼本身允许 ±12.5° 自由运动。这类结构的容差比球铰大一个档次,专门用在机构本来就摆动的场合——伺服阀位置反馈、船舶操舵、皮革机械的摆动臂。
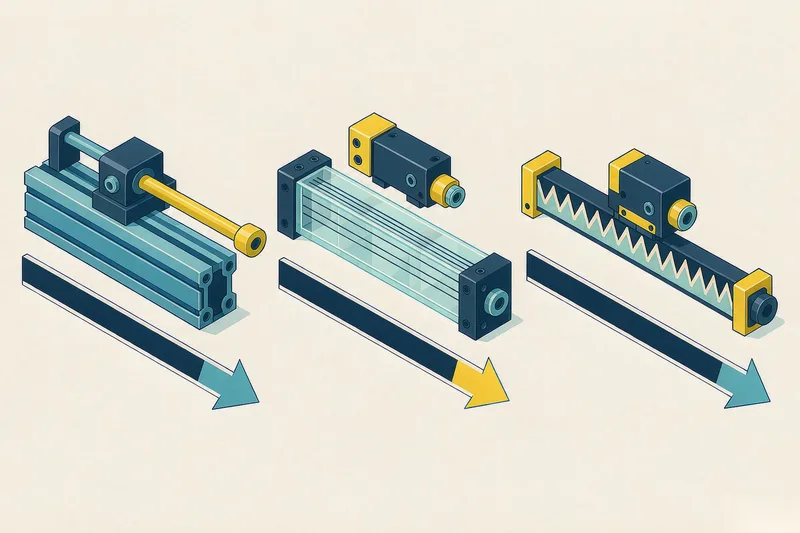
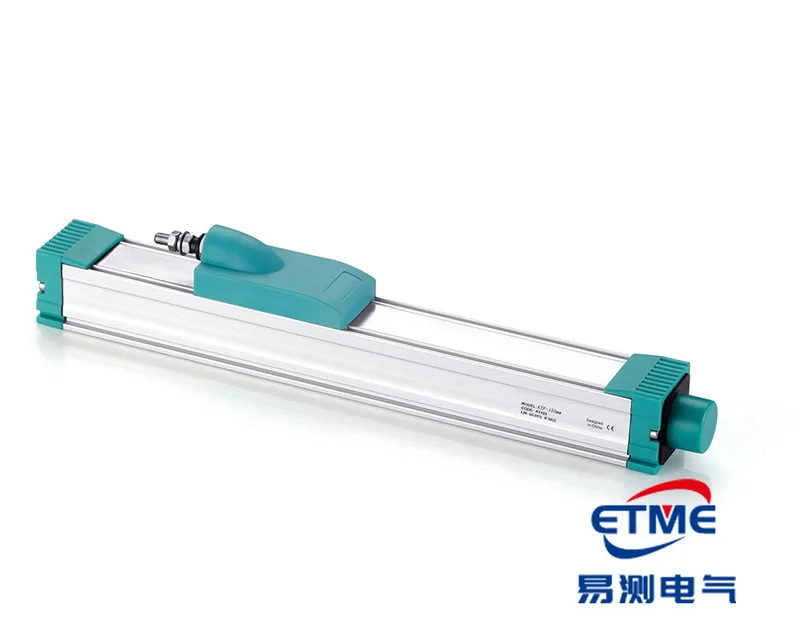
滑块式是把测量元件做成滑轨加滑块,被测件通过加长杆带着滑块走。KTF 的拉杆配球头有 10mm 的自动校正量,是三种方式里容差最大的,代价是需要一段与行程等长的安装空间,并且滑轨必须与被测运动平行。
| 连接方式 | 代表系列 | 允许对中偏差 | 允许角度偏差 | 适用机构 |
|---|---|---|---|---|
| 球头(小) | KTM、KPZ | 0.5mm | ±3° | 短行程、空间极小 |
| 球铰(大) | KTC、LWH | 约 1mm | ±12° | 通用拉杆安装 |
| 双鱼眼 | KPM | 15° 偏差无影响 | ±12.5° | 有摆动的机构 |
| 滑块 | KTF | 10mm 自动校正 | — | 长行程、对中困难 |
| 顶推 | KTR | 无需对中 | 90±3° | 只能从侧向顶住 |
怎么判断该用哪一种
先看机构怎么动。运动轴线与被测方向重合、只是安装精度不够,用球铰或者滑块;机构本身在摆动,比如绕一个支点转的臂,必须用双鱼眼,用球铰会很快把球头磨松,读数开始有回差。
再看行程。行程超过 500mm,两端的平行度很难靠支架保证,一般直接上滑块式。滑块的安装面本身是一条基准,加长杆负责吸收横向误差,比在两端死磕平行度现实。
最后看空间。滑块式需要与行程等长的可用长度,设备内部空间不够就只能回到拉杆式加球铰,同时把支架的平行度做到 0.5mm 以内。
安装顺序错了,前面的判断全白费
正确顺序是:支架先不锁死,把被测件从零位走到满量程,全程观察球铰或者鱼眼的姿态,确认拉杆在各个位置都不受侧向力,然后再锁支架。
具体看两件事。拉杆缩回时,球头的圆柱本体在四个径向方位都应该有间隙,如果某个方向贴死了,说明那个方向有偏移,要调支架。拉杆伸出到中间位置时,用手轻推拉杆,应该能感觉到微小的活动量,推不动就是被别住了。
这一步花十分钟,能省掉后面三个月的返修。
四个把尺装坏的常见做法
用刚性联轴器代替球铰。为了“更准”,把拉杆直接和运动件螺栓连接,侧向力全部传到内部滑刷上,碳膜局部磨穿,读数在某个区间固定跳变。
把支架焊在机架上。焊接热变形会让支架面翘几度,装上去看着没问题,跑一段时间平行度就跑了。支架应该螺栓连接,加定位销。
长行程中间不加支撑。1250mm 的尺横着装,自身重量就让铝管中间下垂,滑刷和碳膜之间的压力不均匀,局部磨损特别快。
侧向掰拉杆。调试时用手拽着拉杆找位置,拽的是侧向力,内部滑轨是薄壁件,掰一次就永久变形。
选型对应:有摆动的机构用 KPM 双鱼眼铰接式(10~300mm);通用拉杆安装用 KTC(75~1250mm);空间受限用 KTM、KPZ;长行程用 KTF 滑块式(75~2500mm);只能侧向顶住的用 KTR 回弹式(5~100mm)。
更多产品资料,请访问易测电气官网 www.szetme.com。